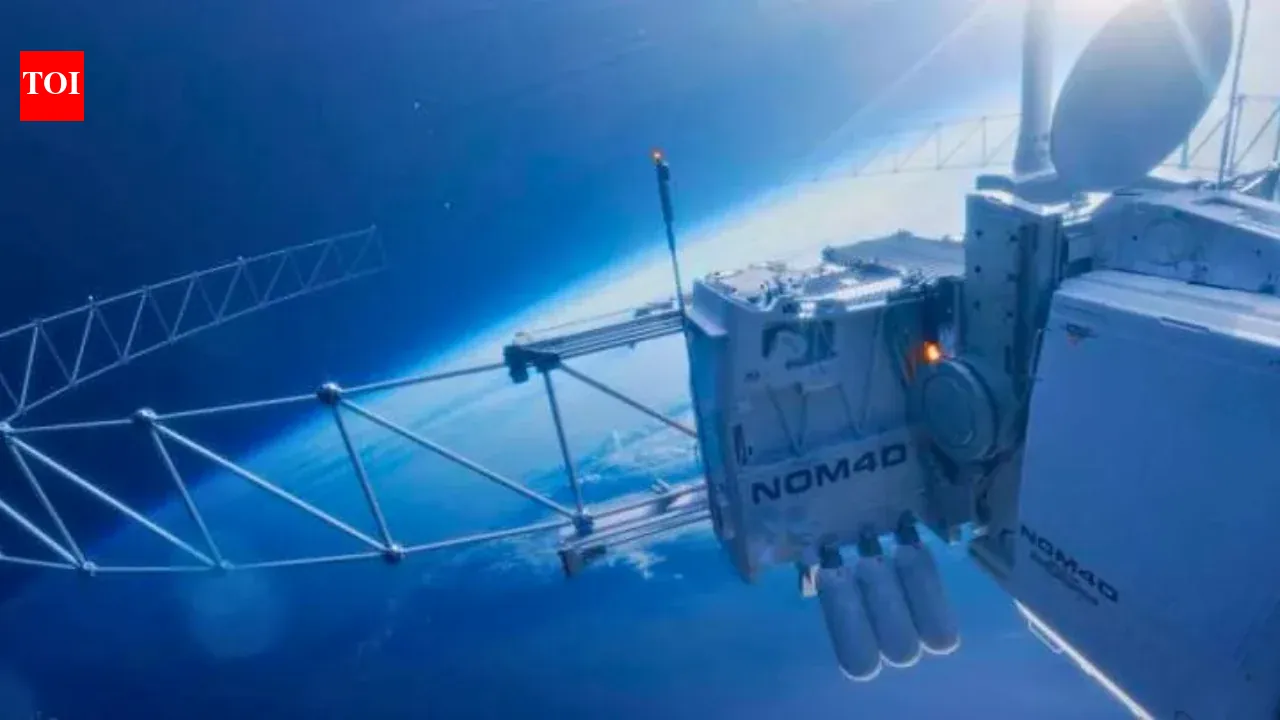
NOM4D ডিভাইস ক্রেডিট: DARPA | কোলি ওয়ার্টজ
ক্যালিফোর্নিয়া ইনস্টিটিউট অফ টেকনোলজির (ক্যালটেক) গবেষকদের দ্বারা তৈরি একটি রোবট মহাকাশচারীদের নির্মাণ না করেই মহাকাশে একটি কাঠামোর অংশ সফলভাবে একত্রিত করেছে। 2026 সালের মার্চ মাসে কক্ষপথে চালু করা হয়, রোবোটিক সিস্টেমটি একটি পরীক্ষামূলক অ্যান্টেনার একটি অংশ তৈরি করতে পৃথক উপাদানগুলিতে যোগ দেয়, এটি প্রদর্শন করে যে কীভাবে পৃথিবীর বাইরে ভবিষ্যতের মহাকাশ কাঠামো তৈরি করা যেতে পারে। প্রদর্শনীটি ইউএস ডিফেন্স অ্যাডভান্সড রিসার্চ প্রজেক্টস এজেন্সির (DARPA) নভেল অরবিটাল অ্যান্ড মুন ম্যানুফ্যাকচারিং, ম্যাটেরিয়ালস অ্যান্ড ম্যাস-এফিসিয়েন্ট ডিজাইন (NOM4D) প্রোগ্রামের অংশ। DARPA এর ঘোষণা অনুসারে, ক্যালটেক পেলোড একটি পাতলা প্রতিফলিত জাল স্থাপন করার সময় বিশেষভাবে ডিজাইন করা জয়েন্টগুলির সাথে যৌগিক ট্রাস সদস্যদের সংযোগ করতে একটি রোবোটিক সিস্টেম ব্যবহার করেছে। পরীক্ষাটি সরাসরি কক্ষপথে বৃহৎ কাঠামো নির্মাণের দিকে একটি গুরুত্বপূর্ণ পদক্ষেপ চিহ্নিত করে। প্রকল্পটি অবশেষে পরিবর্তন করতে পারে কিভাবে বিজ্ঞানী এবং প্রকৌশলীরা স্থান-ভিত্তিক অ্যান্টেনা, সৌর অ্যারে এবং অন্যান্য বড় ইনস্টলেশন ডিজাইন করেন। পৃথিবী থেকে সম্পূর্ণরূপে একত্রিত কাঠামো পরিবহনের পরিবর্তে, ভবিষ্যতের মিশনগুলি পৃথক বিল্ডিং উপাদানগুলি বহন করতে পারে এবং সেগুলিকে মহাকাশে একত্রিত করতে পারে। রোবটটি কীভাবে এই কাজটি সম্পূর্ণ করেছিল এবং ভবিষ্যতের মহাকাশ অনুসন্ধানের জন্য এর সাফল্যের অর্থ কী হতে পারে?
কিভাবে ক্যালটেক রোবট মহাকাশে একটি কাঠামো একত্রিত করেছিল?
ASTRA ট্রাস নির্মাতা কক্ষপথে একটি ট্রাস কাঠামোর তৃতীয় উপসাগর তৈরি করতে সক্ষম হয়েছিল। ক্রেডিট: ক্যালটেক/মোমেন্টাস
রোবোটিক সিস্টেম, অটোনোমাস ইন-স্পেস টেনশন রিফ্লেক্টর অ্যাসেম্বলি (ASTRA) নামে পরিচিত, এটির পেলোডের ভিতরে সঞ্চিত পৃথক উপাদানগুলি ব্যবহার করে একটি ট্রাস কাঠামো তৈরি করার জন্য ডিজাইন করা হয়েছিল। এটি একটি স্বায়ত্তশাসিত ম্যানিপুলেটর ব্যবহার করে যা কাছাকাছি ডিসপেনসার থেকে স্ট্রট এবং জয়েন্টগুলি সংগ্রহ করে এবং বিভাগ তৈরি করতে তাদের সংযোগ করে, যাকে বেও বলা হয়। প্রক্রিয়াটি একটি নির্মাণ খেলনা যেমন K'Nex বা Tinkertoys একত্রিত করার অনুরূপ। পৃথক সদস্যরা সংযোগ বিন্দুতে একসাথে ফিট করে, রোবটটিকে একবারে একটি বিভাগ তৈরি করতে দেয়। একবার একটি বিভাগ একত্রিত হলে, সিস্টেমটি এটিতে একটি পাতলা, জালের মতো প্রতিফলিত পৃষ্ঠ সংযুক্ত করে। পরীক্ষামূলক অ্যান্টেনাটি 1.4 মিটার ব্যাস পরিমাপের জন্য ডিজাইন করা হয়েছিল এবং যৌগিক ফাইবার টিউব, অ্যালুমিনিয়াম জয়েন্ট এবং একটি প্রতিফলিত ক্যাপ্টন পৃষ্ঠ ব্যবহার করা হয়েছিল। কক্ষপথে কাজ করার সময় রোবোটিক সিস্টেম সফলভাবে ট্রাসের একটি অতিরিক্ত অংশ তৈরি করেছে। সার্জিও পেলেগ্রিনো, ASTRA প্রদর্শনের জন্য ক্যালটেকের দলের নেতা, কৃতিত্বটিকে প্রথম হিসাবে বর্ণনা করেছেন। "এই প্রথমবার যে একটি কাঠামো স্বায়ত্তশাসিতভাবে মহাকাশে নির্মিত হয়েছে," তিনি বলেছেন, Caltech প্রকল্পের Phys.org-এর রিপোর্ট অনুসারে৷ প্রদর্শনের জন্য নভোচারীদের ম্যানুয়ালি কাঠামো একত্রিত করার প্রয়োজন ছিল না। যাইহোক, পৃথিবীর গবেষণা দল অনবোর্ড কম্পিউটারে কমান্ড পাঠিয়েছে এবং ফলাফল পরীক্ষা করার জন্য পেলোড থেকে প্রেরিত ফটোগ্রাফ পরীক্ষা করেছে।
কেন মহাকাশে কাঠামো একত্রিত করা গুরুত্বপূর্ণ?
মহাকাশে বড় কাঠামো তৈরি করা একটি বাস্তব চ্যালেঞ্জ উপস্থাপন করে। রকেটগুলিতে পণ্যসম্ভারের জন্য সীমিত জায়গা রয়েছে, যা তাদের ভিতরে ভ্রমণ করতে পারে এমন বস্তুর আকারকে সীমাবদ্ধ করে। প্রকৌশলীরা ঐতিহ্যগতভাবে লঞ্চের আগে কাঠামো ভাঁজ করে এবং কক্ষপথে পৌঁছানোর পর সেগুলোকে উন্মোচন করে, অথবা একাধিক লঞ্চের মাধ্যমে বড় উপাদান পাঠিয়ে এবং ম্যানুয়ালি একত্রিত করে এই সমস্যার সমাধান করেছেন। উভয় পদ্ধতিই ভবিষ্যতের ইনস্টলেশনের আকার এবং জটিলতার উপর সীমাবদ্ধতা রাখে। মহাকাশে সরাসরি কাঠামো তৈরি করা এই বিধিনিষেধগুলি কাটিয়ে উঠতে অন্য উপায় দিতে পারে। DARPA-এর NOM4D প্রোগ্রামের লক্ষ্য হল পৃথিবীর বাইরে খুব বড় কাঠামো নির্মাণের পদ্ধতি তৈরি করা। এন্ড্রু ডেটর, প্রোগ্রামের ম্যানেজার বলেছেন, এর উদ্দেশ্য ছিল এমন একটি স্কেলে নির্মাণ সক্ষম করা যা শেষ পর্যন্ত শত শত মিটার বা এমনকি কিলোমিটার পর্যন্ত পৌঁছাতে পারে। এই ধরনের কাঠামো বর্তমান নির্মাণ পদ্ধতি যা অর্জন করতে পারে তার বাইরে। পদ্ধতিটি ভবিষ্যতের স্পেস-ভিত্তিক রেডিও অ্যান্টেনা, বড় সৌর অ্যারে এবং বাসস্থানকে সমর্থন করতে পারে। বিজ্ঞানীরা দূরবর্তী বস্তু পর্যবেক্ষণ করতে সক্ষম শক্তিশালী মহাকাশ টেলিস্কোপ তৈরি করতে বিশাল প্রতিফলক পৃষ্ঠ ব্যবহার করতে পারেন। ডেটর ক্যালটেক সিস্টেমকে নির্মাণের খেলনার সাথে তুলনা করেছেন, ব্যাখ্যা করেছেন যে এটি একটি বৃহত্তর কাঠামো তৈরি করতে সংযোগকারী পয়েন্টগুলিতে পৃথক ট্রাস সদস্যদের সাথে যোগ দেয়। তিনি আরও উল্লেখ করেছেন যে সিস্টেমটি এমনভাবে বিভিন্ন ক্রিয়াকলাপকে একত্রিত করে যা প্রক্রিয়াটিকে স্কেলযোগ্য করে তুলতে পারে।
রোবটটি চালু হওয়ার পরে কীভাবে কাজ করেছিল?
মহাকাশযানে ইন্টিগ্রেশনের জন্য বিতরণ করার আগে স্পেস ডেমোনস্ট্রেশন পেলোড সহ ক্যালটেকের সার্জিও পেলেগ্রিনোর ল্যাবে ASTRA দল। বাম থেকে ডানে ছবি: চার্লস সোমার, সার্জিও পেলেগ্রিনো, স্নাতক ছাত্র জর্জ পপভ, জাডেন সুহ এবং অ্যালান ট্রুং। ক্রেডিট: ক্যালটেক
ASTRA পেলোড 30 মার্চ, 2026-এ SpaceX-এর Transporter-16 মিশনে চড়ে নিম্ন আর্থ কক্ষপথে ভ্রমণ করেছিল। Momentus তার Vigoride অরবিটাল গাড়িতে পেলোড হোস্ট করে এবং যোগাযোগ, শক্তি এবং ইমেজিংয়ের মতো পরিষেবা প্রদান করে মিশনটিকে সমর্থন করেছিল। পেলোডটি ট্রাসের দুটি পূর্ব-সমন্বিত অংশ বহন করে, সাথে একটি রোবোটিক ম্যানিপুলেটর এবং অন্য একটি বিভাগ তৈরি করার জন্য প্রয়োজনীয় উপাদানগুলি। কক্ষপথে পৌঁছানোর পর, দলটি উৎক্ষেপণের সীমাবদ্ধতা ছেড়ে দেয় এবং দুটি পূর্বনির্মাণ বিভাগ স্থাপন করে। তারপরে রোবটটি মোটর চালিত ডিসপেনসারে সংরক্ষিত উপাদানগুলি ব্যবহার করে পরবর্তী বিভাগটি একত্রিত করতে শুরু করে। প্রক্রিয়াটির জন্য পৃথিবীর গবেষকদের এবং কক্ষপথে সিস্টেমের মধ্যে যত্নশীল সমন্বয় প্রয়োজন। দলের সদস্যরা অনবোর্ড কম্পিউটারে কমান্ড পাঠিয়েছে এবং পেলোড দ্বারা ফিরে আসা ছবিগুলি পরীক্ষা করেছে। যখন অপ্রত্যাশিত সমস্যা দেখা দেয়, তখন প্রকৌশলীরা ফ্লাইট ইউনিটে নির্দেশনা পাঠানোর আগে ক্যালটেকের পরীক্ষাগারে সিস্টেমের অতিরিক্ত সংস্করণ ব্যবহার করে সম্ভাব্য সমাধান পরীক্ষা করেন। যোগাযোগও একটি চ্যালেঞ্জ উপস্থাপন করেছে। গবেষকদের কাছে সিস্টেমের সাথে যোগাযোগ করার জন্য প্রতিদিন প্রায় 15 মিনিটের মাত্র সাত বা আটটি সংক্ষিপ্ত যোগাযোগের উইন্ডো ছিল। এর মানে দলটিকে সীমিত সময়ের মধ্যে সমস্যা, পরীক্ষার সমাধান এবং রিলে নির্দেশাবলী সনাক্ত করতে হবে। গবেষকরা সময় সীমাবদ্ধতার সম্মুখীন হন এবং সম্পূর্ণ অ্যান্টেনা কাঠামো সম্পূর্ণ করতে পারেননি। যাইহোক, রোবট সফলভাবে প্রাথমিক বিভাগটি তৈরি করেছে যা প্রদর্শনের জন্য প্রয়োজনীয় যে সমাবেশ পদ্ধতি মহাকাশ পরিবেশে কাজ করতে পারে।
ভবিষ্যতের মহাকাশ মিশনের জন্য এই প্রযুক্তির অর্থ কী হতে পারে?
ASTRA প্রদর্শনটি একটি সমাপ্ত নির্মাণ ব্যবস্থার পরিবর্তে ধারণার প্রমাণ। দলটি দেখিয়েছে যে একটি রোবট কক্ষপথে কাঠামোগত উপাদানগুলি একত্রিত করতে পারে, তবে প্রকৌশলীদের এখনও অনেক বড় প্রকল্পে প্রযুক্তি প্রয়োগ করার আগে নকশাটিকে সরল ও পরিমার্জন করতে হবে। পরীক্ষাটিও প্রকাশ করেছে কেন মহাকাশে পরীক্ষা গুরুত্বপূর্ণ। পৃথিবীর বাইরের অবস্থাগুলি পরীক্ষাগারের থেকে উল্লেখযোগ্যভাবে আলাদা, এবং অপ্রত্যাশিত সমস্যাগুলি রোবোটিক সিস্টেমগুলি কীভাবে কাজ করে তা প্রভাবিত করতে পারে। গবেষকরা এই চ্যালেঞ্জগুলি বুঝতে এবং ভবিষ্যতের সংস্করণগুলির জন্য উন্নতিগুলি সনাক্ত করতে মিশনটি ব্যবহার করেছিলেন। পেলেগ্রিনো বলেন, এই প্রদর্শনী গবেষণার জন্য নতুন সম্ভাবনার দ্বার উন্মোচন করেছে। প্রযুক্তিটি শেষ পর্যন্ত জ্যোতির্বিদ্যা, যোগাযোগ ব্যবস্থা এবং স্থান-ভিত্তিক সৌর শক্তি ইনস্টলেশনের জন্য বৃহৎ প্রতিফলক পৃষ্ঠ নির্মাণে সাহায্য করতে পারে।
কথোপকথনে যোগ দিন
মন্তব্যে আপনার চিন্তা শেয়ার করুন
শ্রদ্ধাশীল হোন · TOI সম্প্রদায়ের নির্দেশিকা
DARPA এর NOM4D প্রোগ্রামের আরেকটি মাইলফলক পরিকল্পনা করা হয়েছে। ইউনিভার্সিটি অফ ইলিনয় আরবানা-চ্যাম্পেইনের একটি দল আন্তর্জাতিক মহাকাশ স্টেশনে একটি ভিন্ন স্পেস-উৎপাদন পদ্ধতি পরীক্ষা করবে বলে আশা করা হচ্ছে। এর প্রকল্পটি পরীক্ষা করবে যে কীভাবে একটি বিশেষভাবে উন্নত রজন সিস্টেমকে একটি উচ্চ-শক্তির যৌগিক কাঠামো তৈরি করতে মহাকাশে প্রক্রিয়া করা যেতে পারে। ক্যালটেক পরীক্ষাটি এখনও বিশাল কাঠামো সরবরাহ করেনি যা ভবিষ্যতের মিশনের প্রয়োজন হতে পারে। তবে এটি রকেট উৎক্ষেপণের দ্বারা আরোপিত আকারের সীমা ছাড়িয়ে নির্মাণের একটি সম্ভাব্য উপায় প্রদর্শন করেছে। যেহেতু মহাকাশ সংস্থা এবং গবেষকরা দীর্ঘমেয়াদী মিশনগুলি অন্বেষণ করে, স্বয়ংক্রিয় নির্মাণ উচ্চাভিলাষী নকশাগুলিকে সরাসরি একত্রিত কাঠামোতে পরিণত করতে সাহায্য করতে পারে যেখানে তাদের প্রয়োজন হয়।
প্রবন্ধের শেষ