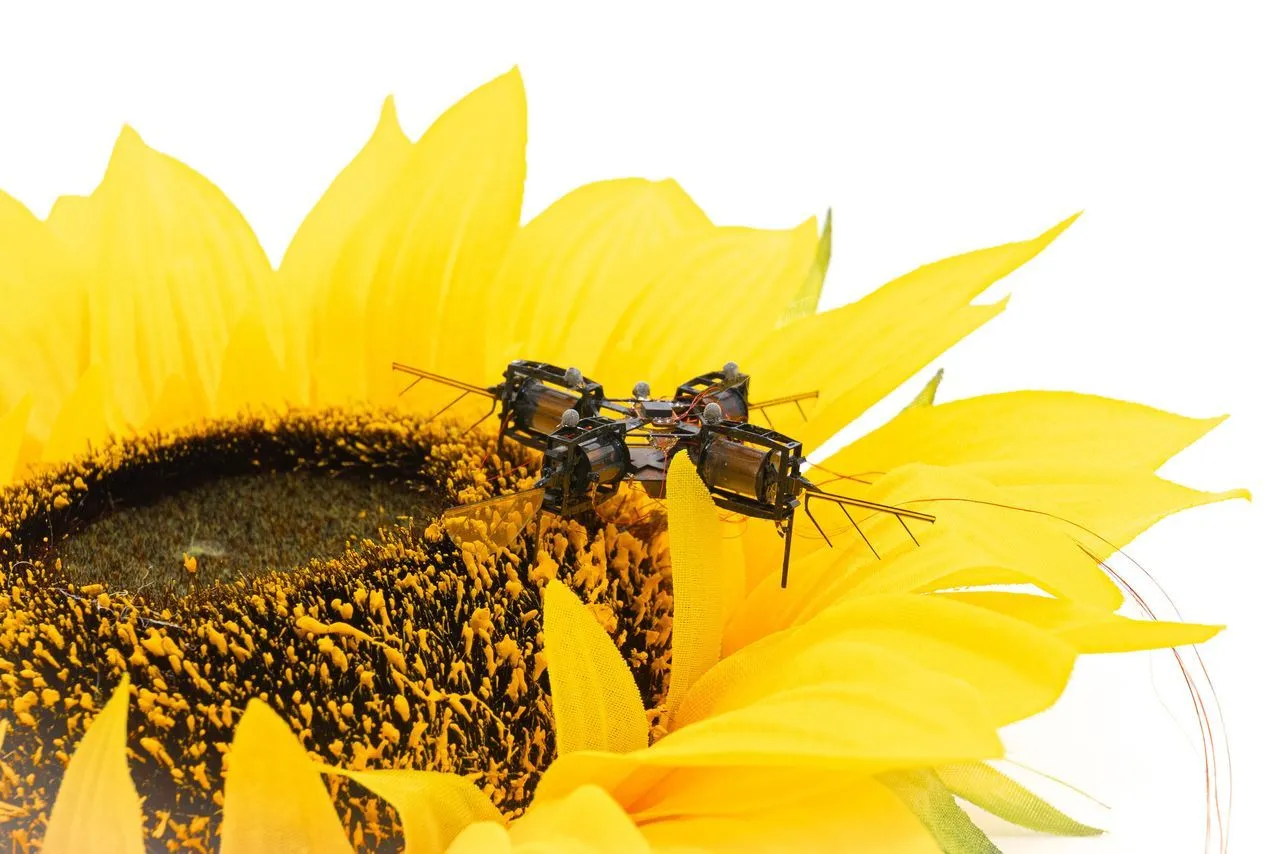
গত এক দশকে, এমআইটি গবেষকরা নির্ভুল কৃষি বা অনুসন্ধান এবং উদ্ধারের মতো কাজের জন্য ভম্বলের মতো গতি, তত্পরতা এবং স্থায়িত্ব সহ বায়বীয় মাইক্রোরোবট তৈরি করেছেন। কিন্তু এই পালক ওজনের মাইক্রোরোবটগুলি নেভিগেশনের জন্য প্রয়োজনীয় ইলেকট্রনিক্স বহন করতে পারেনি, তাদের ল্যাবে একটি মোশন-ক্যাপচার সিস্টেমের সাথে সংযুক্ত থাকতে বাধ্য করে।
এখন, গবেষকরা অনবোর্ড সেন্সর এবং গণনা সহ একটি ফ্ল্যাপিং-উইং মাইক্রোরোবট ডিজাইন করেছেন, যা একটি জটিল গতিপথ অনুসরণ করতে পারে এবং ল্যাবের গতি-ক্যাপচার পরিবেশের বাইরে একটি সূর্যমুখীতে অবিকল অবতরণ করতে পারে।
যদিও এই রোবটটি এখনও একটি অফবোর্ড পাওয়ার উত্সের সাথে সংযুক্ত রয়েছে, এই প্রদর্শনটি ভবিষ্যতে নির্ভুল কৃষির জন্য বায়বীয় মাইক্রোরোবট ব্যবহার করার সম্ভাবনাকে তুলে ধরে।
উদাহরণস্বরূপ, উড়ন্ত মাইক্রোরোবটগুলি বাদাম গাছ বা ব্লুবেরি ঝোপের ক্ষেতের মধ্য দিয়ে বুনতে পারে যাতে এমন অঞ্চলে সূক্ষ্ম ফুলগুলিকে সাবধানে পরাগায়ন করা যায় যেখানে প্রাকৃতিক পরাগায়নকারী জনসংখ্যা বাসস্থানের ক্ষতির কারণে ধ্বংস হয়ে গেছে। তারা ক্ষতি না করে, ফসলের স্বাস্থ্য পর্যবেক্ষণ এবং ব্যাপক হওয়ার আগে কীটপতঙ্গ দাগ না দিয়ে গাছের কাছাকাছি ঘোরাফেরা করতে পারে।
অনবোর্ড সেন্সিং এবং গণনা সক্ষম করার জন্য, গবেষকরা কৃত্রিম পেশীগুলিকে প্রসারিত করার একটি পদ্ধতি তৈরি করেছেন যা রোবটের ডানাগুলিকে শক্তি দেয়, নেট পেলোড বৃদ্ধি করে যাতে ক্ষুদ্র রোবট প্রয়োজনীয় ইলেকট্রনিক্স বহন করতে পারে।
তারা একটি সেন্সর স্যুটও ডিজাইন করেছে যা একটি অফবোর্ড মোশন-ক্যাপচার সিস্টেমের উপর নির্ভর না করে দ্রুত রোবটের অবস্থান এবং অভিযোজন অনুমান করতে পারে, এবং একটি ক্ষুদ্র ইলেকট্রনিক্স প্যাকেজ যা নিম্বল গাড়িতে ছোট কম্পিউটেশনাল উপাদানগুলিকে নিরাপদে ধরে রাখতে পারে।
"এটি গবেষণা সম্প্রদায়ের জন্য সত্যিই একটি গুরুত্বপূর্ণ মাইলফলক। এটি একটি বায়বীয় মাইক্রোবোটের প্রথম প্রদর্শন যা সংবেদনশীল এবং গণনা স্বায়ত্তশাসিত।
তিনি কাগজে সহ-প্রধান লেখক এবং এমআইটি স্নাতক ছাত্র Yi-Hsuan (Nemo) Hsiao, Quang Phuc Kieu এবং Zhongtao Guan দ্বারা যোগদান করেছেন; সহ-সংশ্লিষ্ট লেখক জোনাথন পি. হাউ, একজন ফোর্ডের অ্যারোনটিক্স এবং অ্যাস্ট্রোনটিক্সের অধ্যাপক এবং ল্যাবরেটরি ফর ইনফরমেশন অ্যান্ড ডিসিশন সিস্টেমস (LIDS) এবং এমআইটি-তে অ্যারোস্পেস কন্ট্রোলস ল্যাবরেটরি (ACL)-এর একজন প্রধান তদন্তকারী এবং এলিজাবেথ ফারেল হেলব্লিং, একজন সহকারী অধ্যাপক; এবং MIT এ অন্যরা। গবেষণাটি সায়েন্স রোবোটিক্সে প্রদর্শিত হয়।
পেলোড বৃদ্ধি
এমআইটি গবেষকরা পূর্বে চারটি ডানা সহ একটি দ্রুত, চটপটে বায়বীয় মাইক্রোরোবট তৈরি করেছিলেন, যার প্রতিটি একটি নরম অ্যাকচুয়েটর বা কৃত্রিম পেশী দ্বারা চালিত, যা ডানাগুলিকে দ্রুত ফ্ল্যাপ করে যাতে বটটি বিস্তারিত কৌশল সম্পাদন করতে পারে।
রোবটটি, প্রায় একই আকার এবং আকার একটি মাইক্রোক্যাসেটের মতো, ওজন একটি কাগজের ক্লিপের চেয়ে কম।
এই ক্ষুদ্র রোবটটিকে বাস্তব-বিশ্বের অ্যাপ্লিকেশনের কাছাকাছি আনার জন্য, গবেষকদের এটিকে অনবোর্ড সেন্সিং এবং গণনার জন্য ইলেকট্রনিক্স থেকে অতিরিক্ত ওজন বহন করতে হবে, যদিও এখনও দ্রুত, চালিত এবং সংঘর্ষের জন্য শক্তিশালী।
এই গবেষণায়, তারা রোবটের কর্মক্ষমতাকে বাধা না দিয়ে কৃত্রিম পেশীগুলিকে স্কেল করার একটি পদ্ধতি তৈরি করেছে। তারা সফ্ট অ্যাকচুয়েটরগুলির ব্যাসার্ধ এবং দৈর্ঘ্যকে যত্ন সহকারে টিউন করেছে, তাদের আকার 50% বৃদ্ধি করেছে এবং রোবটের নেট লিফট ফোর্সকে 46% বাড়িয়েছে।
"সিস্টেমের আউটপুট পাওয়ার কমিয়ে না দিয়ে অ্যাকচুয়েটরগুলিকে স্কেল করা খুব কঠিন, যা লিফ্ট ফোর্সকে হ্রাস করে। আমরা রোবটের জ্যামিতিটি খুব নিখুঁতভাবে টিউন করেছি তাই অতিরিক্ত অ্যাকচুয়েটরের ওজনের সাথে আনুপাতিকভাবে লিফট বৃদ্ধি পায়," চেন ব্যাখ্যা করেন।
তারা 1.9-এর লিফট-টু-ওজন অনুপাত অর্জন করতে সক্ষম হয়েছিল, যা রোবটটিকে তাদের তৈরি করা অনবোর্ড ইলেকট্রনিক্স প্যাকেজ বহন করার জন্য যথেষ্ট লিফট ফোর্স দিয়েছিল, যার ওজন মাত্র 244 মিলিগ্রাম।
ছোট ইলেকট্রনিক্স প্যাকেজটিতে অনবোর্ড সেন্সিং এবং গণনার জন্য প্রয়োজনীয় সেন্সর এবং মাইক্রোকন্ট্রোলার রয়েছে।
গবেষকরা মনোভাব অনুমান করার জন্য একটি জড়তা পরিমাপ ইউনিট, পার্শ্বীয় ফ্লাইট গতি এবং অবস্থান অনুমান করার জন্য একটি অপটিক্যাল ফ্লো সেন্সর এবং উচ্চতা পরিমাপ করার জন্য একটি সময়-অব-ফ্লাইট সেন্সর অন্তর্ভুক্ত করেছেন।
কিন্তু সংযুক্ত মোশন-ক্যাপচার সিস্টেমের নির্ভুলতা ব্যতীত, রোবটটি তার পরম অবস্থান জানে না, যার ফলে এটি অবশ্যই বন্ধ হয়ে যায়।
দ্রুত সেন্সিং
এই চ্যালেঞ্জটি কাটিয়ে উঠতে, দলটি রোবটের অভিযোজন, কৌণিক বেগ এবং অবস্থান খুব দ্রুত গণনা করার জন্য একটি সংবেদনশীল অ্যালগরিদম তৈরি করেছে, গণনামূলক খরচ কমাতে গণনাগুলিকে সরল করে।
তারা দেখতে পেল যে একটি দ্রুত হারে ক্রমাগত অনুমান করা অবস্থান আরও সঠিক, ধীর অনুমানের চেয়ে উচ্চ কর্মক্ষমতা প্রদান করে।
"আমরা সেন্সর এবং অবস্থান অনুমানকারীর নির্বাচনকে অপ্টিমাইজ করার জন্য অনেক সময় ব্যয় করেছি যাতে রোবটটি খুব কম ড্রিফট করতে পারে। আমাদের রোবট এখন অবস্থানগত নির্ভুলতার সাথে উড়তে পারে যা অনবোর্ড ক্যামেরাগুলির সাথে উড়ার সাথে তুলনীয়," Hsiao বলেছেন।
তারা সেন্সর এবং কম্পিউটিং উপাদানগুলিকে একটি ছোট ইলেকট্রনিক্স প্যাকেজে একত্রিত করেছে, যা তারা একটি ফাইবারগ্লাস সাবস্ট্রেটের সাথে সংযুক্ত করেছে যাতে এটি রোবটের কম্পনের দ্বারা নিক্ষিপ্ত না হয়।
"যখন আপনি একটি ছোট কম্পিউটারের কথা বলছেন, তখন সবকিছুই সাবধানতার সাথে চিন্তা করা উচিত। বিবেচনা করার জন্য অনেকগুলি কারণ রয়েছে - এটি অবশ্যই উপলব্ধি এবং নিয়ন্ত্রণ উভয়ই করতে হবে, যখন রোবটের সাথে ফিট করা হবে এবং যথেষ্ট দ্রুত ছুটতে হবে যাতে ফ্লাইটের সময় গাড়িটি স্থিতিশীল থাকবে," হাউ বলে।
তারা বিভিন্ন উচ্চতায় ঘোরাফেরা করা এবং পয়েন্ট-টু-পয়েন্ট ট্র্যাজেক্টরি অনুসরণ করা সহ একাধিক ফ্লাইট প্রদর্শনের মাধ্যমে বায়বীয় মাইক্রোরোবটের অনবোর্ড গণনার ক্ষমতা পরীক্ষা করেছে। রোবটটি দ্রুত এবং সুনির্দিষ্টভাবে চালিত হয়েছে, মাত্র কয়েক সেন্টিমিটারের অবস্থানগত ত্রুটির সাথে।
উপরন্তু, তারা একটি জয়স্টিক ব্যবহার করে উচ্চ-স্তরের অবস্থান সেটপয়েন্ট পাঠানোর মাধ্যমে রোবটের কৃত্রিম পরাগায়নের সম্ভাবনা প্রদর্শন করে, সূর্যমুখীতে সাবধানে অবতরণ করার আগে বেশ কয়েকটি গাছের চারপাশে বায়বীয় যানকে গাইড করে।
"আপনার কাছে মোশন-ক্যাপচার সিস্টেম থাকলেও এটি করা বেশ কঠিন," Hsiao বলেছেন।
গবেষকরা গাড়ির বিদ্যুতের ব্যয় বিশ্লেষণ করেছেন এবং দেখেছেন যে ইলেকট্রনিক্স মোট বিদ্যুতের প্রায় 6% খরচ করে, বাকিটা রোবটের কৃত্রিম পেশী এবং ডানাগুলিতে জ্বালানী দেয়।
তারা ইলেকট্রনিক্স থেকে বিদ্যুৎ খরচ আরও কমানোর উপায় চিহ্নিত করেছে। এটি আরও উপাদান যুক্ত করার অনুমতি দেবে, যেমন একটি ক্যামেরা যা রোবটকে বস্তু চিনতে সক্ষম করবে।
গবেষকরা এখন দুটি লক্ষ্যের দিকে কাজ করছেন: স্বায়ত্তশাসিত বস্তুর স্বীকৃতি এবং বাধা এড়ানোর জন্য একটি ক্যামেরা অনবোর্ডে রাখা; এবং ক্ষুদ্র রোবটে পাওয়ার ইলেকট্রনিক্স এবং ব্যাটারি একত্রিত করা, যা বহিরঙ্গন পরিবেশে অবিচ্ছিন্ন ফ্লাইট সক্ষম করবে।