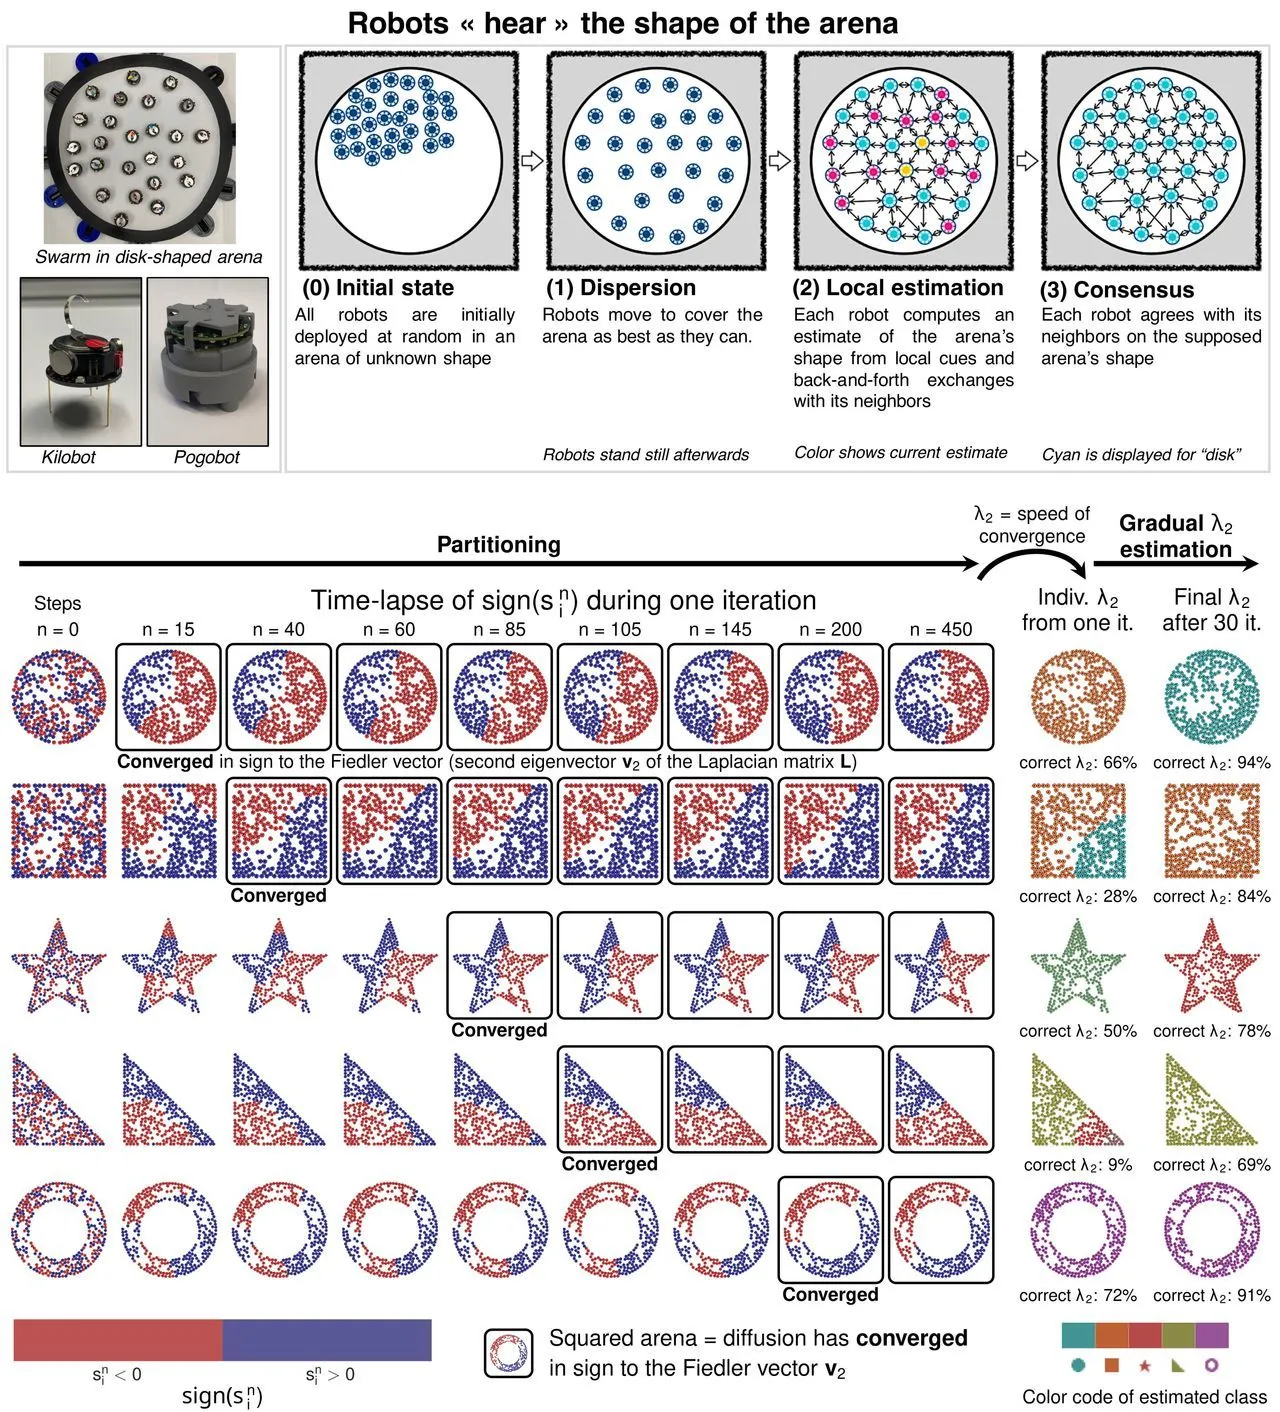
মানুষ তাদের ইন্দ্রিয় এবং নেভিগেশন দক্ষতা ব্যবহার করে তাদের মনের মধ্যে অন্বেষণ করা পরিবেশের আলগা মানচিত্র তৈরি করতে পারে। অন্যদিকে, অনেক রোবট তাদের সেন্সর দ্বারা সংগৃহীত ডেটা ব্যবহার করে পরিচিত পরিবেশের সেট মানচিত্র বা নতুন মানচিত্রের উপর নির্ভর করে।
Sorbonne University's Institute of Intelligent Systems and Robotics (ISIR), টোকিও ইউনিভার্সিটি এবং অন্যান্য প্রতিষ্ঠানের গবেষকরা সম্প্রতি একটি ফ্রেমওয়ার্ক চালু করেছেন যা একটি ঝাঁক ক্ষুদ্র রোবটকে একটি মানচিত্র ছাড়াই একটি ঘেরের আকার চিনতে দেয়। সায়েন্স রোবোটিক্সে প্রকাশিত একটি গবেষণাপত্রে বর্ণিত তাদের দৃষ্টিভঙ্গি, রোবটগুলিকে কাছাকাছি রোবটের সাথে বারবার বার্তা আদান-প্রদানের মাধ্যমে পরিচিত আকারের একটি সেট থেকে ঘের সনাক্ত করতে দেয়।
"প্রকল্পটি ঝাঁক রোবোটিক্সে একটি মৌলিক প্রশ্নকে সম্বোধন করেছে: কীভাবে সাধারণ রোবটগুলির একটি দল এমন কিছু উপলব্ধি করতে পারে যা এর সদস্যদের কেউ একা পর্যবেক্ষণ করতে পারে না?" লিও ক্যাজেনিল, কাগজের প্রথম লেখক, টেক এক্সপ্লোরকে বলেছেন।
"এটি অন্ধ মানুষ এবং হাতির দৃষ্টান্তের বিপরীত নয়: প্রতিটি মানুষ প্রাণীর শুধুমাত্র একটি অংশ স্পর্শ করে, তাই কেউ তার সামগ্রিক আকৃতি অনুমান করতে পারে না। একইভাবে, প্রতিটি রোবট শুধুমাত্র তার নিকটবর্তী প্রতিবেশীদের উপলব্ধি করতে পারে এবং একটি মানচিত্র তৈরি করার জন্য তাদের কোন জিপিএস, ক্যামেরা বা পর্যাপ্ত মেমরি বা কম্পিউটিং শক্তি নেই। তাহলে তারা যে স্থানটিতে রয়েছে তার আকৃতি কিভাবে চিনতে পারে?"
একটি ঘেরের আকৃতির সূত্র হিসাবে স্থানীয় বার্তা
সাম্প্রতিক প্রকল্পটি রোবোটিস্ট, বায়োফিজিসিস্ট এবং গণিতবিদদের মধ্যে ঘনিষ্ঠ গবেষণা সহযোগিতা থেকে উদ্ভূত হয়েছে। লেখক গণিতবিদ মার্ক ক্যাকের একটি বিখ্যাত প্রশ্ন থেকে অনুপ্রেরণা নিয়েছিলেন: কেউ কি ড্রামের আকার শুনতে পারে?
"একটি ড্রাম যে নোটগুলি তৈরি করে তা তার ঝিল্লির আকৃতির উপর নির্ভর করে, এবং আমরা ভাবছিলাম যে একটি ঝাঁক একইভাবে 'শুনতে' পারে কি না যে কীভাবে তার সদস্যদের মধ্যে সংখ্যাসূচক তথ্য (শব্দ নয়) আদান-প্রদান করা হয়," ক্যাজেনিল বলেছিলেন। "উদ্দেশ্যটি ছিল প্রতিটি রোবটের নিজস্ব অবস্থান না জেনে, একটি মানচিত্র তৈরি করা বা কেন্দ্রীয় কম্পিউটারের উপর নির্ভর না করে ঝাঁক যে স্থান দখল করে তার আকার শিখতে পারে।"
গবেষকদের নতুন বিকশিত পদ্ধতি, বর্ণালী ঝাঁক রোবোটিক্স, রোবটের গোষ্ঠীগুলিকে তাদের প্রতিবেশী রোবটের সাথে তথ্য ভাগ করে নেওয়ার মাধ্যমে তারা যে স্থান দখল করে তা সম্পর্কে তথ্য শিখতে দেয়। "বর্ণালী" শব্দটি এসেছে বর্ণালী বিশ্লেষণের গাণিতিক ক্ষেত্র থেকে। এই প্রসঙ্গে, এটি একটি অঙ্গনের আকৃতির গাণিতিক স্বাক্ষর (অর্থাৎ, বর্ণালী) বর্ণনা করতে ব্যবহৃত হয়।
"ধারণা হল ঝাঁকের যোগাযোগ নেটওয়ার্ককে একটি যৌথ সেন্সর হিসাবে ব্যবহার করা," ক্যাজেনিল ব্যাখ্যা করেছেন। "প্রতিটি রোবট একটি ভার্চুয়াল তাপমাত্রার প্রতিনিধিত্বকারী একটি সংখ্যা ধারণ করে এবং এটি কাছাকাছি রোবটের সাথে বিনিময় করে, এটির মান আপডেট করে যেন তাপটি গ্রুপের মাধ্যমে ছড়িয়ে পড়ে।
"তাপমাত্রার পার্থক্যগুলি যে হারে ম্লান হয় তা সংযোগের নেটওয়ার্কের উপর নির্ভর করে, যা ঝাঁক দ্বারা দখলকৃত স্থানের জ্যামিতি প্রতিফলিত করে। তার নিজস্ব মান কীভাবে পরিবর্তিত হয় তা পর্যবেক্ষণ করে, প্রতিটি রোবট সেই জ্যামিতির একটি সংখ্যাসূচক স্বাক্ষর অনুমান করতে পারে এবং পরিচিত আকারের রেফারেন্সের সাথে এটি তুলনা করতে পারে।"
ক্যাজেনিল এবং তার সহকর্মীদের দ্বারা প্রস্তাবিত পদ্ধতিটি শুধুমাত্র রোবট এবং সাধারণ গণনার মধ্যে সংক্ষিপ্ত বার্তা বিনিময়ের উপর নির্ভর করে। এটি এইভাবে ক্যামেরার প্রয়োজনীয়তা, মানচিত্রে রোবটের অবস্থান সম্পর্কে তথ্য বা একটি কেন্দ্রীয় কম্পিউটার যা রোবট দ্বারা আদান-প্রদান করা ডেটা প্রক্রিয়া করে তা দূর করে।
বাস্তব রোবট সঙ্গে পরীক্ষা
গবেষকরা প্রথমে গাণিতিকভাবে তাদের পদ্ধতির মূল্যায়ন করেছিলেন এবং সাতটি আকৃতির আকৃতি জুড়ে কয়েকশত রোবটের ঝাঁক দিয়ে সিমুলেশন চালান। তারা কিলোবট এবং পোগোবট নামে দুটি ভিন্ন ধরণের রোবটের ঝাঁক নিয়ে পরীক্ষা-নিরীক্ষাও করেছিল।
বাস্তব-বিশ্বের পরীক্ষা-নিরীক্ষায়, উভয় ঝাঁকের ধরনই একটি রিং-আকৃতির থেকে একটি ডিস্ক-আকৃতির ক্ষেত্রকে আলাদা করতে কাছাকাছি রোবটের মধ্যে বার্তা আদান-প্রদান করে সফলভাবে ব্যবহার করেছে। কিলোবট 30টির মধ্যে 22টি ট্রায়ালে একটি অঙ্গনের সঠিক আকৃতি সনাক্ত করেছে।
"অন্যদিকে, মাত্র 25টি পোগোবটের একটি দল, সমস্ত 30 টি ট্রায়ালে একটি ডিস্ক-আকৃতির এবং একটি রিং-আকৃতির অঙ্গনের মধ্যে সঠিকভাবে পার্থক্য করেছে," ক্যাজেনিল বলেছেন। "আমরা ঝাঁকের আকার, যোগাযোগের পরিসর এবং এরিনা এলাকার মধ্যে একটি সম্পর্ক চিহ্নিত করেছি যা এই পদ্ধতির জন্য সর্বোত্তম অবস্থা নির্ধারণ করতে সহায়তা করে।"
একটি মানচিত্র ছাড়া আকার সনাক্তকরণ
ক্যাজেনিল এবং তার সহকর্মীরা একটি নতুন কৌশল প্রবর্তন করেছেন যা রোবটের ঝাঁককে তাদের চারপাশের আকৃতি অনুমান করতে অনুমতি দিতে পারে। এই পদ্ধতিটি সীমিত ক্ষমতা সহ রোবট ঝাঁকগুলির নেভিগেশন উন্নত করার জন্য বিশেষভাবে সুবিধাজনক হতে পারে।
"আমরা প্রদর্শন করি কিভাবে রোবটগুলির মধ্যে সংযোগের প্যাটার্ন নিজেই সেন্সিং এবং গণনার জন্য একটি হাতিয়ার হয়ে উঠতে পারে," ক্যাজেনিল বলেছেন। "যদিও উপস্থাপিত অ্যালগরিদম ক্ষেত্রটির আকৃতি সনাক্তকরণের উপর দৃষ্টি নিবদ্ধ করে, তবে বৈশ্বিক বৈশিষ্ট্যগুলির স্থানীয় অনুমানের সাথে জড়িত আরও জটিল কাজে প্রয়োগ করার জন্য পদ্ধতিটি যথেষ্ট সাধারণ হতে পারে।"
উল্লেখযোগ্যভাবে, দলের অধ্যয়নটি একটি অঙ্গনের আকৃতি চিনতে রোবটের ক্ষমতার উপর দৃষ্টি নিবদ্ধ করে। আকৃতি চিনলে ঝাঁকের নেভিগেশন কতটা উন্নত হতে পারে তা ভবিষ্যতের গবেষণায় মূল্যায়ন করা যেতে পারে।
গবেষকরা এখন পরিবেশের বিস্তৃত পরিসরে নেভিগেট করার জন্য বিভিন্ন রোবট ঝাঁক নিয়ে পরীক্ষা চালানোর পরিকল্পনা করছেন। তারা তাদের পদ্ধতির উন্নতি করতে চায়, এটি একাধিক বর্ণালী মান অনুমান করে একটি ক্ষেত্র সম্পর্কে আরও সমৃদ্ধ জ্যামিতিক তথ্য বের করার অনুমতি দেয়।
"আরেকটি গুরুত্বপূর্ণ উন্নয়ন হ'ল এই বৈশিষ্ট্যগুলি অনুমান করার সময় রোবটগুলিকে চলমান রাখতে সক্ষম করা, যাতে তাদের যোগাযোগ নেটওয়ার্ক পরিবর্তনের সাথে সাথে পদ্ধতিটি কাজ করতে পারে," ক্যাজেনিল যোগ করেছেন।
"আমরা আকৃতির স্বীকৃতির বাইরেও কাজগুলি অন্বেষণ করতে চাই, যেমন সীমানা বা গহ্বর সনাক্ত করা। দীর্ঘমেয়াদে, আমাদের লক্ষ্য হল যৌথ উপলব্ধিকে কর্মের সাথে সংযুক্ত করা, একটি ঝাঁককে তার অনুভূত পরিবেশের প্রতিক্রিয়ায় তার বিতরণ বা গঠনকে সামঞ্জস্য করতে সক্ষম করা।"
© 2026 সায়েন্স এক্স নেটওয়ার্ক